La cirugía robótica avanza hacia una nueva generación de sistemas capaces de hacer algo más que ejecutar órdenes concretas. El siguiente paso es conseguir que los robots puedan percibir lo que ocurre durante una intervención, razonar sobre la situación y adaptar sus movimientos de forma autónoma, siempre bajo supervisión médica.
Ese es precisamente el objetivo de la tesis doctoral defendida por el investigador Álvaro Galán en la Universidad de Málaga (UMA), un trabajo dirigido por el catedrático Víctor Muñoz en el Laboratorio de Robótica Médica y Gemelos Digitales del Instituto Universitario de Investigación en Ingeniería Mecatrónica y Sistemas Ciberfísicos (IMECH-UMA).
La investigación, que ha obtenido la calificación de sobresaliente cum laude y mención internacional en el Programa de Doctorado en Ingeniería Mecatrónica, propone una arquitectura cognitiva unificada para alcanzar el Nivel 4 de autonomía quirúrgica, un estadio previo a la automatización total de determinadas tareas quirúrgicas.
De robots que ejecutan tareas a robots capaces de tomar decisiones
Hasta ahora, buena parte de los avances en robótica quirúrgica se han centrado en conseguir que las máquinas realicen tareas concretas, como cortar o succionar. El problema es que estas capacidades suelen desarrollarse de manera independiente, como sistemas que funcionan de forma aislada.
La tesis de Álvaro Galán aborda precisamente esa fragmentación mediante una arquitectura que integra percepción, razonamiento lógico y control del movimiento en un ciclo continuo.
La idea es que el robot no se limite a ejecutar una acción previamente programada, sino que pueda interpretar el estado de la intervención, razonar sobre lo que está ocurriendo y adaptar su comportamiento en función de esa información.
Este planteamiento resulta especialmente relevante en cirugía mínimamente invasiva, donde las condiciones pueden cambiar durante una operación y donde cualquier movimiento debe realizarse con un elevado grado de precisión y seguridad.
Una arquitectura que evita las decisiones opacas de la IA
Uno de los retos fundamentales cuando se introduce autonomía en un quirófano es conseguir que las decisiones del sistema puedan ser comprendidas y verificadas por los profesionales sanitarios.
La investigación desarrollada en la UMA opta para ello por un sistema basado en ontologías y lógicas de descripción, un marco matemático que permite representar el conocimiento y las relaciones entre los distintos elementos de la intervención.
Frente a los modelos de inteligencia artificial cuyo proceso de decisión puede resultar difícil de interpretar, este enfoque busca que las decisiones autónomas sean transparentes, predecibles y verificables en un tiempo finito.
El sistema está diseñado además para evitar que un imprevisto pueda provocar bucles de cálculo infinitos. De esta manera, la arquitectura incorpora la posibilidad de supervisar el razonamiento del robot y mantener bajo control su comportamiento durante la intervención.
La trazabilidad de las decisiones adquiere así una importancia especial en un entorno como el quirófano, donde la autonomía tecnológica debe ir acompañada de mecanismos que permitan comprender y supervisar las acciones de la máquina.
Un solo sensor para medir las fuerzas sobre los tejidos
Otro de los problemas que aborda la tesis está relacionado con la percepción háptica durante la cirugía laparoscópica. Cuando un instrumento robótico atraviesa la pared abdominal mediante un trocar, la fuerza registrada por el sistema no procede únicamente del contacto con los órganos internos.
La propia pared abdominal y la incisión generan también resistencia, lo que dificulta determinar con precisión qué parte de la fuerza corresponde realmente a la interacción del instrumento con el tejido interno.
Para resolver este problema, la investigación recurre al modelo matemático viscoelástico de Maxwell, que permite procesar la deformación registrada por el sistema y separar las diferentes contribuciones a la fuerza.
El método consiguió estimar la fuerza ejercida sobre el órgano con un error relativo del 9 %, sin necesidad de introducir sensores adicionales y complejos dentro del paciente.
Esta capacidad permite avanzar hacia una percepción más precisa del contacto entre el instrumental y los tejidos y, por tanto, hacia movimientos robóticos que puedan adaptarse mejor a las condiciones de cada intervención.
El robot planifica suturas y reconoce las fases de una operación
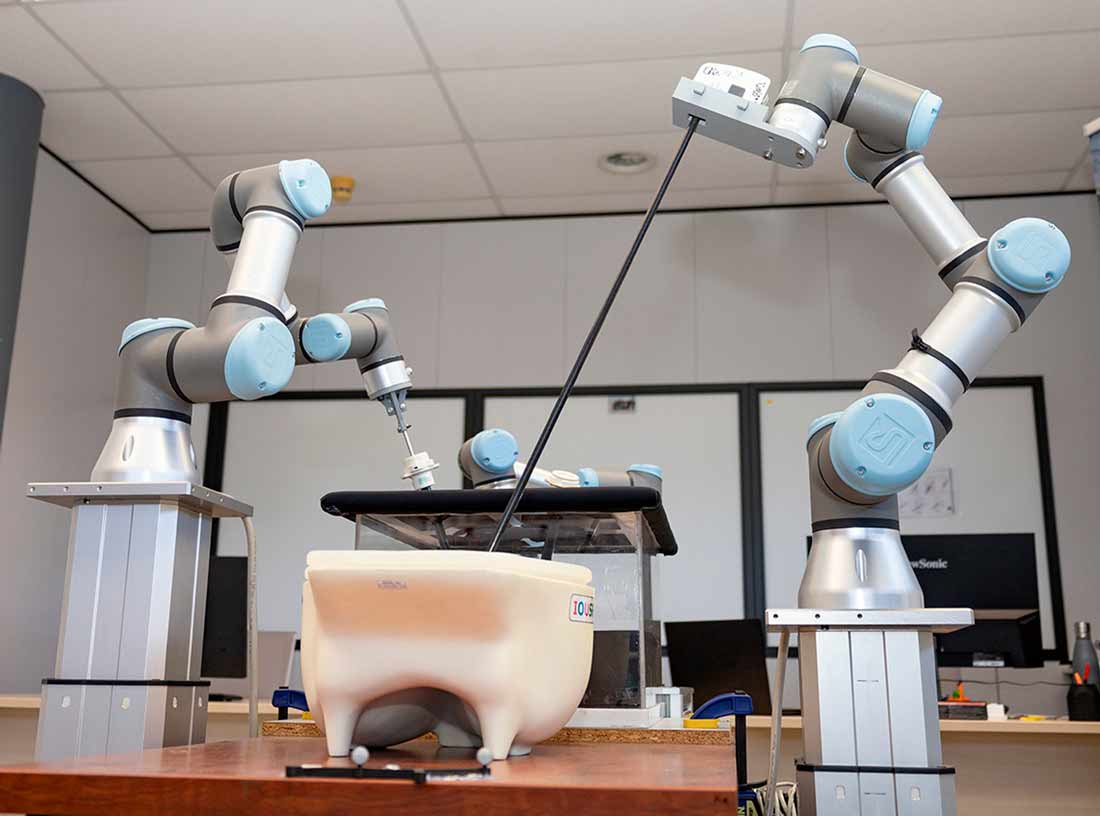
La arquitectura desarrollada por el investigador de la UMA fue validada en una plataforma robótica bimanual formada por dos brazos colaborativos, diseñada para reproducir condiciones propias de una intervención laparoscópica.
Uno de los experimentos se centró en la planificación de suturas. El sistema fue capaz de identificar la geometría de las heridas y determinar los puntos en los que debía realizarse la sutura, con una tasa de éxito del 85 % y un error posicional inferior a 2,5 milímetros.
La arquitectura también permitió supervisar la intervención en tiempo real. El motor de razonamiento identificó las diferentes fases de la cirugía con una latencia de apenas 0,75 segundos, lo que permite al sistema reaccionar ante situaciones como fallos o presiones excesivas.
Estos resultados muestran el potencial de integrar en una misma arquitectura capacidades que habitualmente se desarrollan por separado: percepción del entorno, interpretación del estado de la intervención, planificación y control del movimiento.
Menos trauma tisular gracias al control adaptativo
La seguridad del paciente constituye otro de los ejes centrales del trabajo. Para ello, la tesis incorpora un sistema de control de movimiento adaptativo capaz de modificar la trayectoria del instrumental cuando detecta condiciones que pueden incrementar las fuerzas ejercidas sobre los tejidos.
En la plataforma experimental, esta estrategia consiguió reducir el trauma tisular un 56,5 % respecto a otras estrategias de control evaluadas.
El sistema actúa sobre los movimientos del instrumental para mitigar los picos de fuerza que se producen sobre la pared abdominal. La reorientación automática del instrumento permite así adaptar el comportamiento del robot a las condiciones detectadas durante la intervención.
El resultado apunta a una de las cuestiones fundamentales de la automatización quirúrgica: no basta con que un robot sea capaz de completar una tarea, sino que debe hacerlo de manera precisa, controlada y compatible con la protección de los tejidos.
El camino hacia robots quirúrgicos de mayor autonomía
La tesis de Álvaro Galán plantea así una arquitectura capaz de conectar diferentes capacidades de la robótica médica en un mismo sistema. Percepción, razonamiento, planificación y control dejan de funcionar como elementos independientes para formar parte de un proceso continuo.
El objetivo final es avanzar desde la cirugía teledirigida hacia robots asistentes con un mayor grado de autonomía, capaces de asumir determinadas tareas sin perder la supervisión de los profesionales sanitarios.
Los resultados obtenidos en la plataforma experimental no equivalen todavía a una automatización clínica completa. La investigación se sitúa en el ámbito de la validación experimental y aporta herramientas tecnológicas para seguir avanzando hacia ese escenario.
En este contexto, el trabajo desarrollado en la Universidad de Málaga proporciona un marco para investigar cómo integrar autonomía de forma segura en la cirugía robótica mínimamente invasiva, con especial atención a la capacidad del robot para entender lo que ocurre, justificar sus decisiones y adaptar sus movimientos para reducir el daño sobre los tejidos.