La automatización en la agricultura está llegando a niveles inimaginables hace tan solo unos años. A los sensores para determinar la humedad en el suelo, los sistemas de control de temperatura en los invernaderos y los drones que analizan el estado de maduración de los frutos, se le une una nueva generación de coches eléctricos y autónomos, entrenados para la detección de plagas y estimar la cantidad de productos a cosechar.
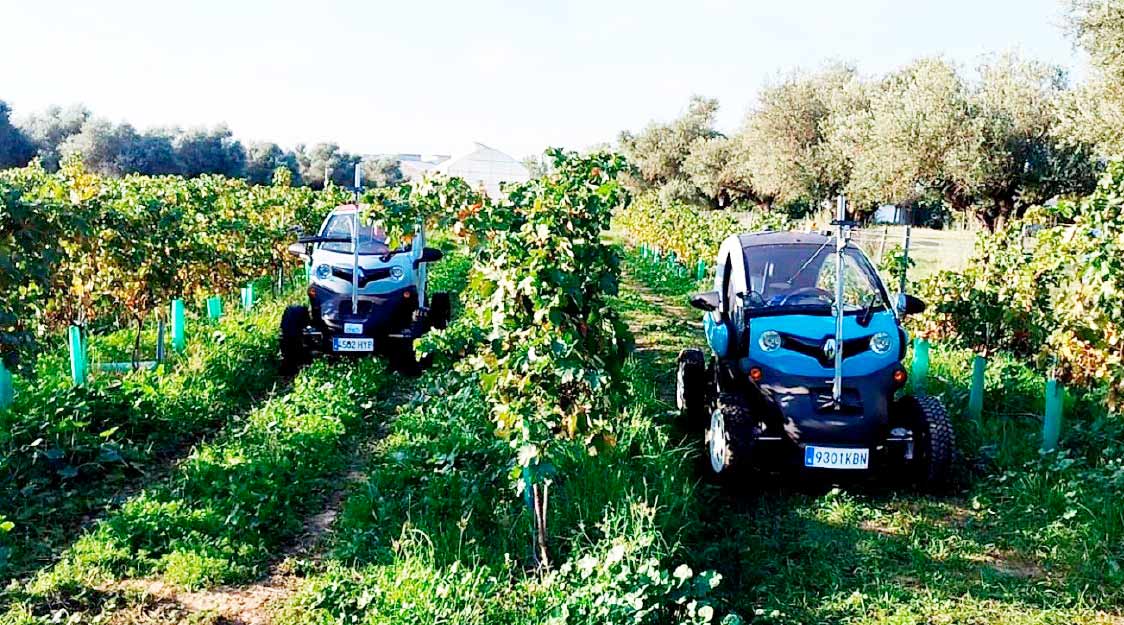
Los nuevos vehículos son la adaptación de un coche comercial, concretamente del Renault Twizy, un cuatriciclo eléctrico enfocado a la movilidad urbana, al que un equipo del Centro de Automática y Robótica del CSIC y la Universidad Politécnica de Madrid le ha encontrado una utilidad nueva.
Los investigadores han transformado el modelo comercial en un coche autónomo que se mueve por los cultivos y lo han equipado con un conjunto de sensores para evaluar el estado del cultivo y determinar, entre otras cuestiones, la presencia de plagas y estimar la cosecha. El sistema descrito en la revista Smart Agricultural Technology, que permite regular la dirección, el freno y el acelerador del vehículo sin intervención humana, ha demostrado su precisión y seguridad en viñedos experimentales y comerciales, lo que prueba la capacidad de esta herramienta en la gestión de los cultivos.
Coche autónomo para monitorizar el estado de salud de los cultivos
Para conseguir este resultado, el equipo investigador ha dotado al vehículo de un sistema de control distribuido sobre bus CAN, una tecnología que permite que los dispositivos se comuniquen entre sí dentro del vehículo sin necesidad de una computadora central. Este sistema interconecta los módulos de dirección, aceleración y frenado para dirigir el automóvil sin intervención humana. Mediante tecnología drive-by-wire, que permite sustituir los controles mecánicos tradicionales, como el acelerador o los frenos, por sistemas electrónicos, cada módulo traduce las órdenes digitales del ordenador de a bordo en señales eléctricas que controlan los actuadores del vehículo.
Además, el vehículo incluye controladores que emplean algoritmos de lógica difusa para imitar el razonamiento humano en la conducción de un vehículo. La estrategia utilizada permite una conducción suave y estable incluso en terrenos irregulares, sin necesidad de modelos matemáticos precisos. “La modularidad del diseño facilita el mantenimiento y la ampliación del sistema con nuevos sensores o algoritmos”, destaca Ángela Ribeiro, investigadora del CSIC que ha liderado este trabajo.
Validación en entornos reales
Tras una fase de validación en pista, el vehículo se probó en viñedos experimentales en Arganda del Rey (Madrid) y, posteriormente, en viñedos comerciales de la bodega Terras Gauda (Pontevedra). Durante las pruebas, el sistema logró navegar de forma autónoma entre hileras de vid y realizar maniobras de giro entre calles sin intervención humana, manteniendo velocidades estables de entre uno y tres kilómetros por hora. Estas características lo convierten en una herramienta idónea para la monitorización de cultivos, detección de plagas o estimación de cosechas, aplicando técnicas de agricultura de precisión.
El trabajo demuestra que vehículos eléctricos comerciales pueden reutilizarse para tareas agrícolas, reduciendo drásticamente los costes destinados al desarrollo de nuevos robots. El Renault Twizy adaptado conserva la fiabilidad estructural y energética de un vehículo comercial, pero incorpora una inteligencia distribuida y sensores avanzados, como cámaras RGB-D que permiten tanto capturar la imagen en color como entender la distancia a la que se encuentran los objetos, y receptores GNSS de alta precisión, que procesan señales de satélites pata determinar con precisión su ubicación geográfica.
Este trabajo supone un gran avance en el desarrollo de la agricultura 4.0, donde la robótica, la inteligencia artificial y la automatización juegan un papel relevante para desarrollar técnicas agrícolas de precisión en la producción de cultivos, optimizando los recursos en base a datos relevantes.