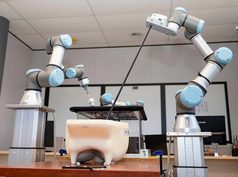
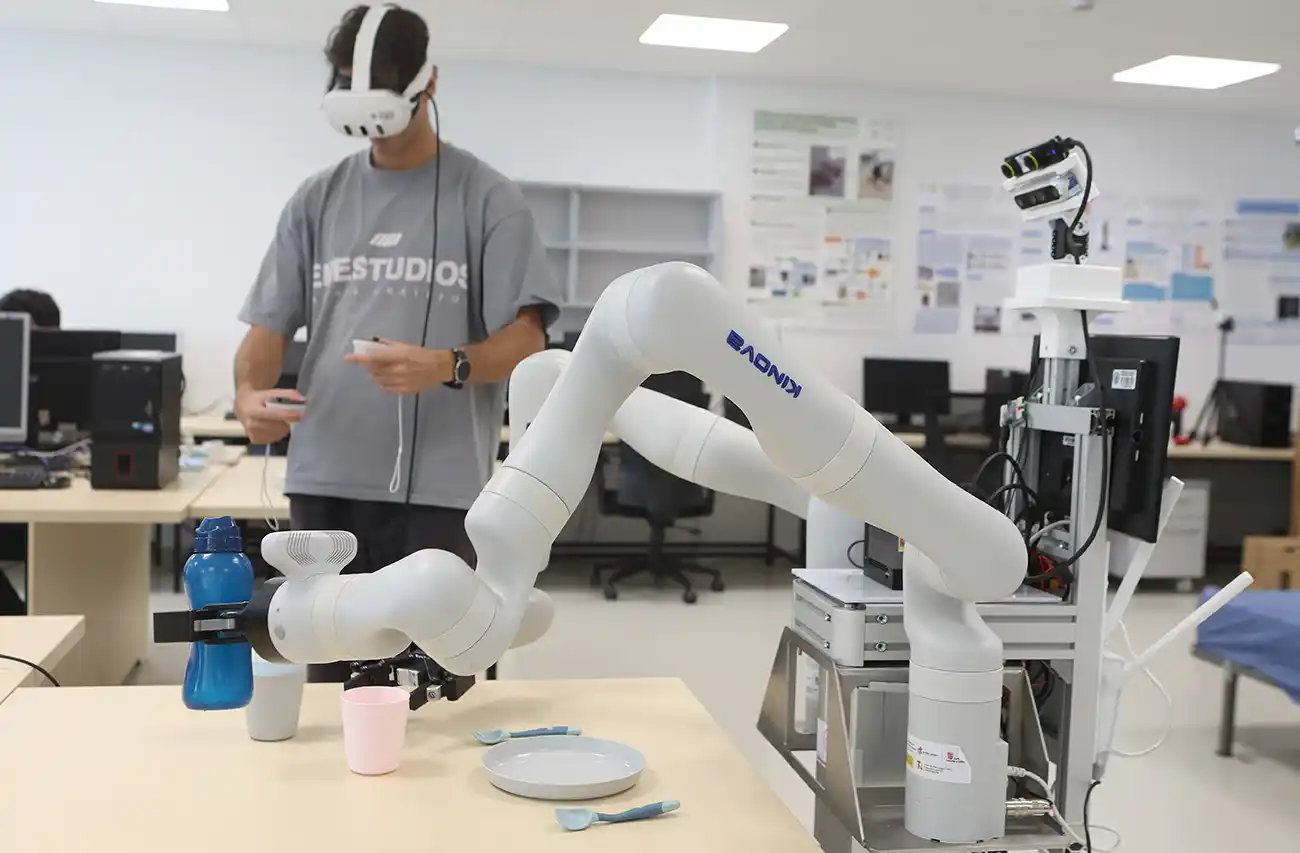
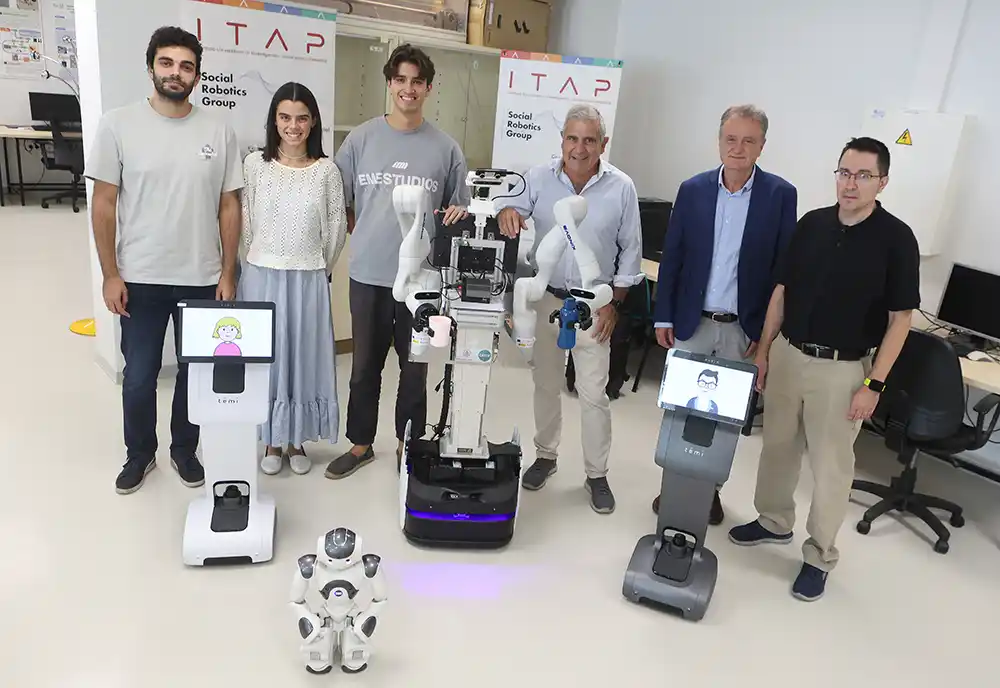
Dos brazos robóticos utilizan un sistema de agarre de gran precisión asistido y manejado a través de la realidad aumentada y virtual. Está pensado para que pueda ayudar en un hogar y que la persona que lo maneje no sea un experto sino un cuidador, un familiar o un trabajador de apoyo. Este es el trabajo que ha sido descrito y seleccionado como «Artículo del mes» por Kinova Robotics, uno de los fabricantes más reconocidos y respetados a nivel mundial en el ámbito de la robótica colaborativa, la investigación y la tecnología de asistencia.
El artículo describe una parte del trabajo de investigación del doctorando Miguel García Gómez, desarrollado en el grupo de investigación Robótica y Visión Artificial de la Escuela de Ingenierías Industriales, y del que forman parte los profesores e investigadores Eduardo Zalama, Jaime Gómez García-Bermejo y Jaime Duque Domingo, coautores del artículo junto a Miguel García Gómez.
Lo interesante de la investigación que describe es la posibilidad de apuntar hacia un objeto desde la realidad virtual «como si fuera una pistola -explican-con la que se dispara». De hecho, estudiaron varios métodos para poder operar un robot con dos brazos de la forma más sencilla posible y que pudiese ser manejado por una persona sin conocimientos previos y de una forma intuitiva. Tras poner a prueba el modelo con un total de veinte personas y distintas tecnologías de manejo, observaron que la realidad virtual era la mejor forma, la más sencilla e intuitiva. A ello añadieron un algoritmo para que el robot fuera capaz de «pensar» e ir hacia el objeto sin la intervención de la persona que lo maneja.
«Lo que para nosotros puede parecer evidente, para un robot, no lo es. Si apuntas hacia un objeto con la realidad virtual, el robot tiene que interpretarlo y calcular la distancia o profundidad, entre otros aspectos, antes de iniciarse el proceso de agarre. Eso es lo que da sencillez al sistema que utilizamos, ya que el algoritmo que incorpora hace que automáticamente se apunte hacia un objeto dentro de la realidad virtual y el proceso de recogida o agarre sea automático», añaden los investigadores.
El proceso para conseguir este modelo de robot ha sido largo, ya que han transcurrido dos años desde los primeros ensayos, que se iniciaron con un pequeño robot hasta alcanzar la teleoperación. Miguel García Gómez considera que lo más difícil no solo ha sido el desarrollo del algoritmo sino juntar todos los componentes de la plataforma robótica para que funcionen de forma conjunta y compatibilizar el proyecto con las gafas virtuales.
Un grupo dedicado a la robótica social
El grupo de investigación en el que se ha desarrollado este proyecto lleva trabajando en el campo de la robótica desde hace más de treinta años. Robots destinados a hoteles o al Museo de la Ciencia son algunos de los destinos de sus proyectos iniciales, aunque en estos últimos años se han centrado en la robótica social para la atención a personas mayores.
Uno de ellos ha sido el proyecto financiado por la Consejería de Familia en colaboración con CARTIF y con las fundaciones Intras y ASPRODES, del que surge este robot con dos brazos, descrito en el artículo. Y tiene su continuidad con un nuevo proyecto de generación de conocimiento, financiado por la Agencia Estatal de Investigación, con un objetivo bien claro: la utilización de estos robots para la asistencia física de una persona mayor en su hogar, es decir, que pueda darle o hacer la comida o ayude en las labores del hogar, entre otros servicios. Estas actividades serán las que realicen los robots humanoides en los próximos años.
«Que un robot sea totalmente autónomo y con capacidad de manipular lo veremos en los próximos años, pero hasta entonces es importante la tecnología de la telepresencia, ya que por ejemplo un cuidador podría dar de comer o ayudar a una persona en su casa de forma remota e incluso podría atender a varias personas a la vez», explica Eduardo Zalama.
Un robot para combatir la soledad no deseada de los mayores
También están trabajando con un segundo robot, que carece de brazos, que puede ayudar a las personas mayores con la estimulación física y cognitiva o combatir la soledad no deseada, entre otras funciones. Para ello han desarrollado un software consistente en una serie de juegos que estimulan a las personas, propone a la persona una actividad física y tiene capacidad de comunicación, ya que se ha integrado el lenguaje de inteligencia artificial, con el que se puede mantener una conversación y pedir información, al igual que ocurre al interactuar con una persona. Además, tiene integrado una serie de sensores que detectan la actividad en el hogar, por lo que es capaz de determinar si ha ocurrido algún accidente o caída en el hogar y comunicarse con el cuidador.
No sólo han trabajado en este programa informático, sino que ya están desarrollando una plataforma de creación propia en colaboración con CARTIF, con el fin de crear su propio robot, ya que «nuestra filosofía es que el software no dependa de una plataforma concreta y se pueda utilizar en diferentes tipos de robots», añaden.
Aprendizaje por imitación
Una de las líneas de investigación más innovadoras es el «aprendizaje por imitación», es decir, un humano que enseña al robot y simplemente con la observación, el robot es capaz de imitarlo. Precisamente, uno de los investigadores, Jaime Duque, acaba de presentar en Japón esta línea de trabajo que se está estudiando con el robot bibrazo de la empresa Kinova. «De momento, son actividades básicas como por ejemplo el relleno de un vaso, que el robot aprende al observar y luego reproduce, pero supongamos que más adelante puede aprender, por poner un ejemplo, a hacer una tortilla de patatas por pura observación o cualquier otra actividad».
De momento, todas las actividades que realizan estos robots humanoides están preprogramadas, «pero el reto es que puedan aprender de forma autónoma para realizar diferentes acciones dependiendo de la situación del entorno».