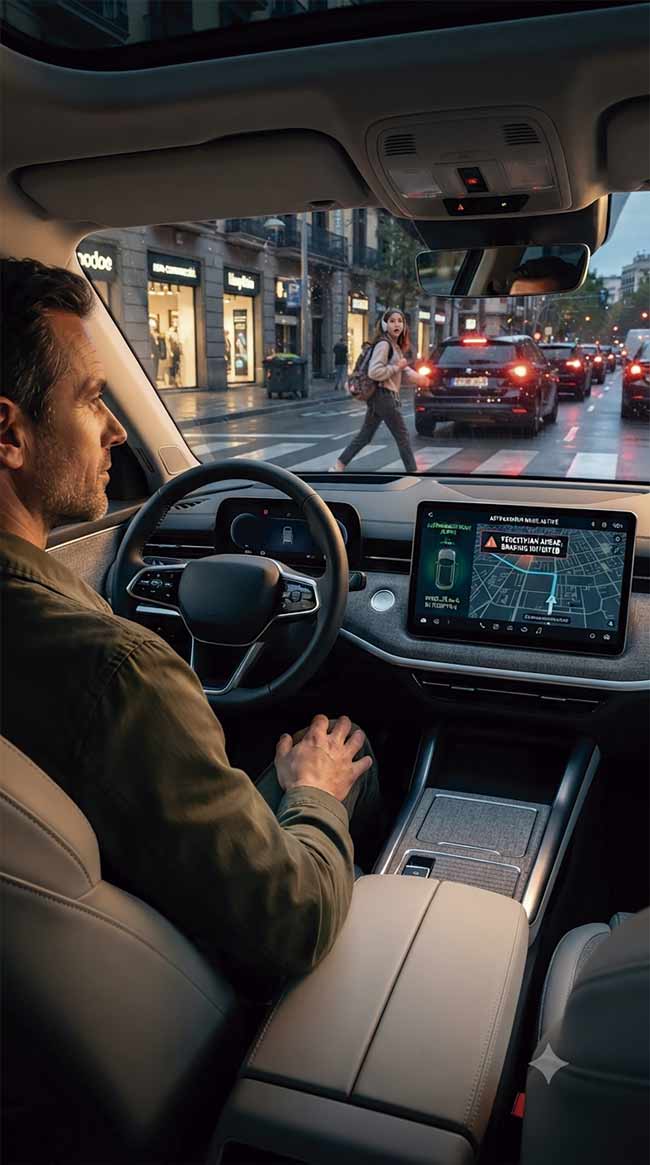
Los vehículos autónomos ya son capaces de reconocer peatones, señales de tráfico y carriles con una precisión cercana al 99%. Incluso bajo una lluvia intensa mantienen un rendimiento sorprendente. Sin embargo, basta con introducirlos en una ciudad con tráfico denso para que comiencen a aparecer colisiones. El problema ya no es que el coche «vea» mal la carretera, sino que todavía no sabe interpretar el comportamiento imprevisible de quienes la comparten.
Esta es la principal conclusión de un estudio realizado por investigadores de la Escuela de Industriales de la Universidad Politécnica de Cartagena (UPCT), que demuestra que el gran reto de la conducción autónoma no reside tanto en la tecnología de visión artificial como en la enorme complejidad del tráfico urbano.
Aunque cada vez más fabricantes desarrollan coches autónomos o vehículos con elevados niveles de automatización, y países como Estados Unidos ya permiten servicios comerciales de conducción sin conductor en determinadas zonas, la implantación masiva de esta tecnología continúa siendo una asignatura pendiente. Según este trabajo, la razón está mucho menos relacionada con los sensores o la inteligencia artificial que con un elemento mucho más difícil de controlar: las ciudades.
Los resultados acaban de publicarse en la revista Electronics, en un artículo firmado por Brandon Quezada, Antonio Guerrero, Francisco García y Francisco Lloret, de la Universidad Politécnica de Cartagena, junto con Antonio Jesús Martínez, de la Universidad de Alicante.
El verdadero problema del vehículo autónomo no está en los sensores
Cuando se habla de vehículos autónomos, muchas personas imaginan que sus principales limitaciones aparecen con lluvia, niebla o durante la noche. Sin embargo, el estudio desmonta parte de esa idea.
Para comprobar hasta dónde llega realmente la tecnología actual, los investigadores construyeron una arquitectura completa que reproduce el funcionamiento de un vehículo autónomo moderno. El sistema debía percibir el entorno mediante inteligencia artificial, planificar una ruta y tomar decisiones de conducción en tiempo real mientras compartía la vía con otros vehículos, peatones, semáforos y todo tipo de situaciones inesperadas.
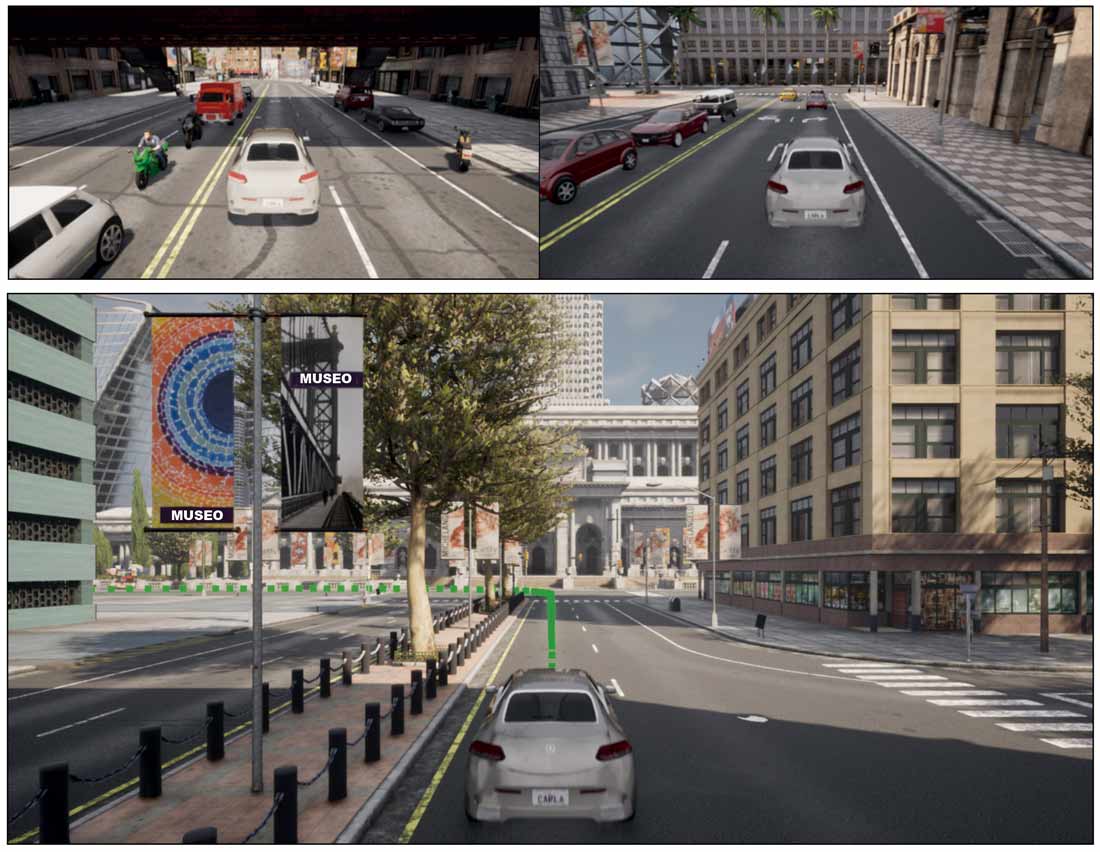
Las simulaciones se realizaron utilizando CARLA, uno de los simuladores de conducción autónoma más avanzados del mundo, ampliamente utilizado por centros de investigación y fabricantes para poner a prueba algoritmos de conducción inteligente. El vehículo empleado fue el modelo autónomo desarrollado por Mercedes-Benz.
El objetivo del equipo iba más allá de analizar por separado la percepción, la planificación de rutas o el control del automóvil. Lo que querían comprobar era qué sucede cuando todos estos sistemas deben trabajar simultáneamente, como ocurre en cualquier desplazamiento real por una ciudad.
Cinco escenarios para poner al límite la inteligencia artificial
Los investigadores sometieron al sistema a cinco situaciones de dificultad creciente: lluvia intensa, niebla densa, conducción nocturna, tráfico congestionado y un último escenario extremo que combinaba todas las dificultades posibles al mismo tiempo.
Los resultados fueron reveladores.
Contra lo que podría esperarse, la lluvia apenas supuso un problema para el sistema. El vehículo alcanzó una tasa de éxito del 98%, una cifra que cuestiona la idea de que los coches autónomos quedan prácticamente inutilizados cuando empeoran las condiciones meteorológicas.
La inteligencia artificial encargada de identificar peatones, señales y carriles obtuvo además una precisión cercana al 99% dentro del entorno de simulación.
Esto no significa, advierten los investigadores, que el problema de la lluvia o la niebla haya quedado definitivamente resuelto. Pero sí demuestra que la visión artificial, uno de los pilares de la conducción autónoma, está alcanzando un elevado grado de madurez tecnológica.
Como resume el propio estudio, «la percepción visual está alcanzando niveles de madurez muy elevados».
Cuando aparecen las personas, comienzan los problemas
Todo cambia cuando el entorno deja de ser predecible. El punto de inflexión llegó al introducir el tráfico urbano, donde el vehículo debía reaccionar continuamente a adelantamientos, frenadas inesperadas, cambios de carril, peatones, cruces y maniobras de otros conductores.
Fue entonces cuando el rendimiento comenzó a desplomarse. La eficiencia de las rutas descendió prácticamente a la mitad y empezaron a registrarse colisiones.
«La eficiencia de las rutas cayó prácticamente a la mitad y comenzaron a aparecer colisiones», explica Brandon Quezada. «No porque el coche dejara de ver correctamente, sino porque debía anticipar continuamente comportamientos ajenos». Ahí reside el verdadero cuello de botella de la movilidad autónoma.
Mientras que la inteligencia artificial identifica con enorme precisión lo que ocurre a su alrededor, todavía tiene muchas dificultades para anticipar el comportamiento humano.
Un conductor que cambia de carril sin avisar, un peatón que cruza fuera del paso habilitado, una motocicleta que aparece entre los coches o una maniobra imprevisible son situaciones habituales para cualquier persona al volante, pero siguen representando un enorme desafío para los algoritmos de conducción.
En palabras del investigador de la UPCT, «las interacciones dinámicas entre múltiples agentes constituyen uno de los grandes cuellos de botella de la conducción autónoma».
El peor escenario reduce el éxito del vehículo autónomo al 50%
Si el tráfico urbano ya pone contra las cuerdas a la conducción autónoma, la combinación de todos los factores adversos revela hasta qué punto esta tecnología todavía tiene camino por recorrer.
Los investigadores diseñaron un escenario de «tormenta perfecta» en el que el vehículo debía circular de noche, bajo lluvia torrencial, con niebla densa y en medio de un tráfico especialmente complejo. Es una situación poco frecuente, pero muy útil para conocer cuál es el límite real de los sistemas actuales.
Los resultados fueron contundentes.
En estas condiciones extremas, el sistema de conducción consiguió completar con éxito solo el 50% de las pruebas, un rendimiento que, trasladado al mundo real, se traduciría en colisiones e incluso atropellos.
Lo más llamativo es que el vehículo no cometía estos errores por circular de forma agresiva. De hecho, reaccionaba adoptando una conducción mucho más prudente.
«El problema no era la forma de conducir, sino la gestión de los múltiples factores negativos al mismo tiempo», explica Brandon Quezada.
El estudio demuestra así que los mayores desafíos de los coches autónomos aparecen cuando deben interpretar un entorno extremadamente cambiante, donde multitud de acontecimientos ocurren de forma simultánea y exigen tomar decisiones casi instantáneas.
¿Por qué los vehículos autónomos todavía no están preparados para las ciudades?
Los resultados permiten extraer una conclusión clara: el gran obstáculo ya no consiste en que el vehículo sea capaz de ver lo que ocurre a su alrededor, sino en que consiga comprenderlo.
En los últimos años, los avances en visión artificial, sensores e inteligencia artificial han sido espectaculares. Los sistemas actuales detectan señales, peatones, carriles y otros vehículos con una precisión impensable hace apenas una década.
Sin embargo, conducir por una ciudad implica mucho más que reconocer objetos.
También exige anticipar intenciones, interpretar comportamientos ambiguos y reaccionar ante situaciones completamente inesperadas. Ese componente, que los conductores humanos realizan casi de manera intuitiva gracias a la experiencia, continúa siendo uno de los mayores retos para la automatización del automóvil.
En otras palabras, los vehículos autónomos ya saben identificar casi todo lo que sucede a su alrededor, pero todavía les cuesta entender qué va a ocurrir unos segundos después.
El futuro de la conducción autónoma pasa por una inteligencia artificial más predictiva
Lejos de cuestionar el futuro de esta tecnología, el trabajo ayuda a identificar dónde deben centrarse los próximos avances.
Los investigadores consideran que los futuros sistemas deberán incorporar algoritmos capaces de predecir con mayor precisión el comportamiento de peatones y conductores, además de mejorar la planificación de rutas en escenarios urbanos complejos.
A ello se sumarán nuevas herramientas basadas en aprendizaje automático, modelos predictivos más sofisticados y sistemas capaces de intercambiar información con otros vehículos y con las propias infraestructuras urbanas, un concepto que forma parte del desarrollo de las ciudades inteligentes.
Todo ello permitirá que los vehículos no solo reaccionen a lo que ocurre en ese instante, sino que puedan anticiparse a situaciones potencialmente peligrosas antes de que lleguen a producirse.
Un paso más para entender los límites de la inteligencia artificial al volante
El estudio de la Universidad Politécnica de Cartagena aporta una fotografía muy precisa del momento que atraviesa la conducción autónoma.
La tecnología ha alcanzado un elevado grado de madurez en aspectos como la percepción visual o el reconocimiento del entorno, pero continúa encontrando enormes dificultades cuando debe desenvolverse en escenarios donde intervienen decenas de decisiones humanas imprevisibles.
En este sentido, la investigación desmonta uno de los tópicos más extendidos sobre los vehículos autónomos. Su mayor debilidad ya no está en la lluvia, la niebla o la oscuridad, sino en algo mucho más cotidiano: el caos del tráfico urbano.
Mientras la inteligencia artificial aprende a interpretar ese comportamiento impredecible, las ciudades seguirán siendo el examen más difícil para una tecnología llamada a transformar la movilidad del futuro.