La mayoría de los robots actuales saben qué hacer, pero siguen actuando a un ritmo fijo, como si todas las situaciones exigieran la misma atención. Investigadores de la Universidad de Málaga (UMA) han desarrollado un nuevo enfoque de inteligencia artificial para robots que les permite aprender también cuándo deben tomar una decisión, incorporando el tiempo como un elemento clave para mejorar su autonomía, su eficiencia energética y su capacidad de adaptación.
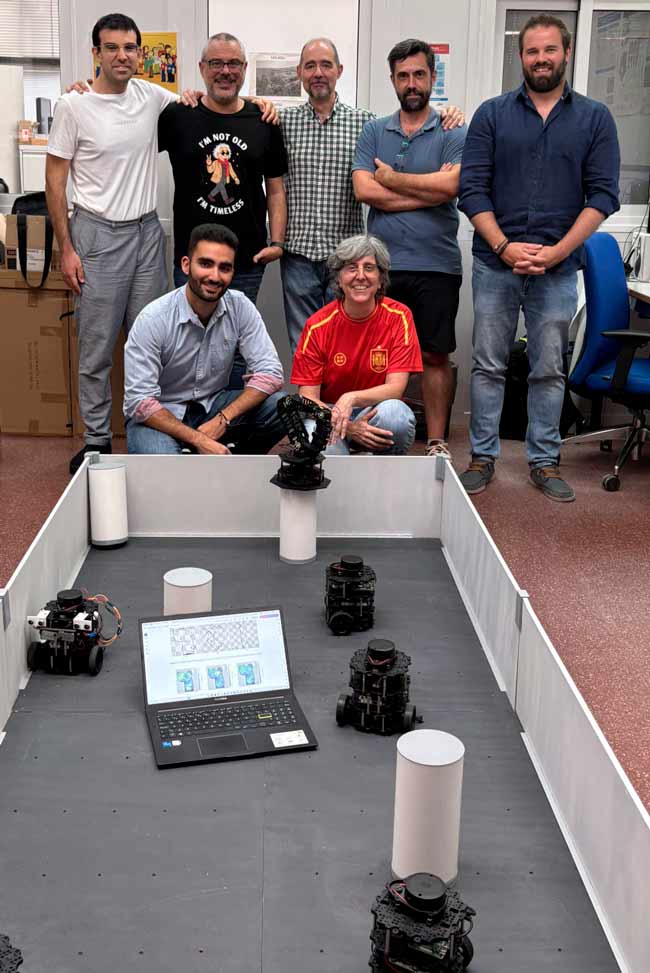
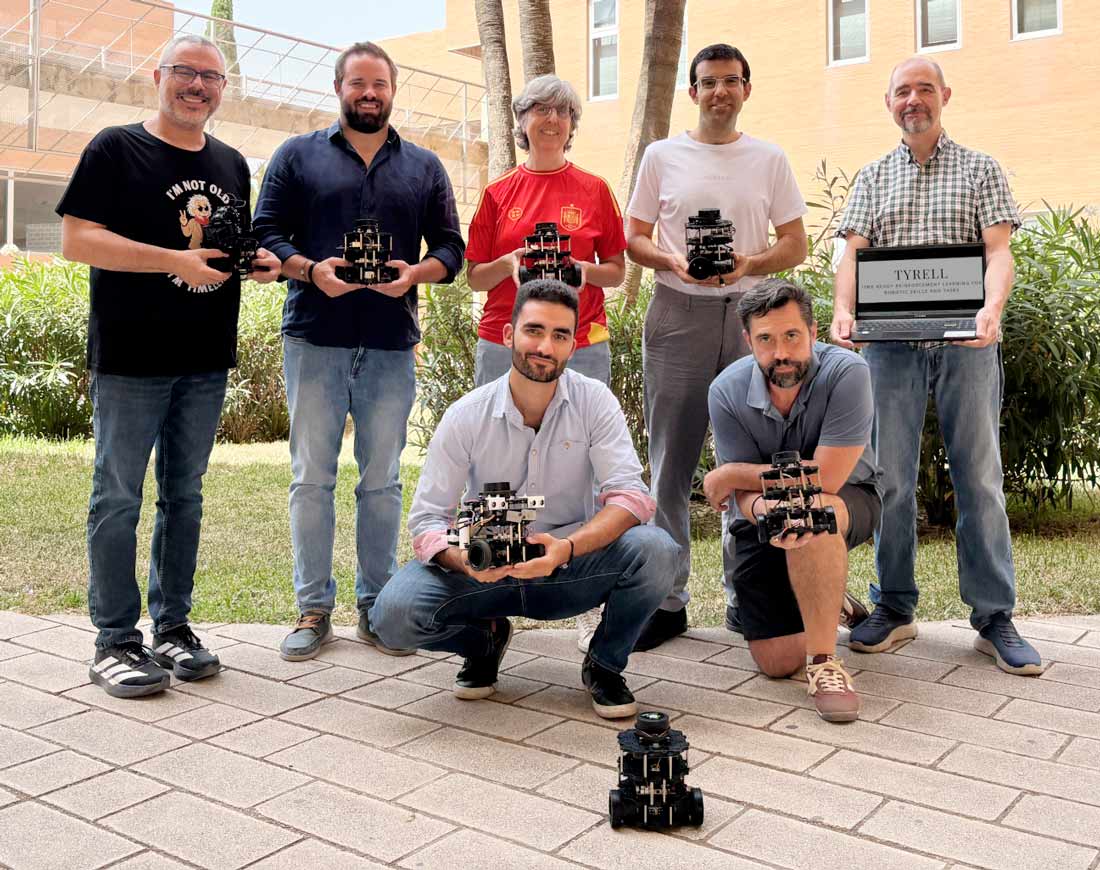
El avance ha sido desarrollado por el Instituto de Investigación en Ingeniería Mecatrónica y Sistemas Ciberfísicos (IMECH.UMA) dentro del proyecto TYRELL, financiado por el Ministerio de Ciencia, Innovación y Universidades.
Una nueva forma de aprender basada en el tiempo
El trabajo introduce una mejora en el aprendizaje por refuerzo, una de las técnicas de inteligencia artificial más utilizadas para que los robots aprendan de la experiencia.
Hasta ahora, la mayoría de estos sistemas obligaban al robot a tomar decisiones a intervalos de tiempo fijos establecidos previamente por el diseñador. Sin embargo, el equipo de la UMA plantea que esa frecuencia se adapte automáticamente a las condiciones del entorno.
«Al igual que una persona no necesita reaccionar con la misma frecuencia cuando conduce por una autopista que cuando maniobra para aparcar, un robot tampoco debería tomar decisiones siempre al mismo ritmo», explica el investigador principal del proyecto, Juan Antonio Fernández Madrigal.
Este cambio aparentemente sencillo permite que el robot dedique más recursos a las situaciones complejas y reduzca el esfuerzo de cálculo cuando el entorno presenta menos riesgos.
Más atención donde hace falta y menos consumo de recursos
Según explican los investigadores, las zonas con obstáculos o mayor incertidumbre requieren respuestas mucho más rápidas, mientras que en espacios abiertos o estables el robot puede mantener la misma acción durante más tiempo.
Este comportamiento permite reducir simultáneamente el consumo energético, la carga computacional y el número de decisiones innecesarias, sin comprometer la seguridad durante la navegación.
“Nuestro robot aprende automáticamente cuándo necesita prestar mucha atención al entorno y cuándo puede mantener una acción durante más tiempo porque el riesgo es menor. Estos mapas reflejan esa intensidad temporal de la atención y permiten aprovechar mucho mejor el tiempo de cómputo, algo especialmente importante en robots de pequeño tamaño”, señala Adrián Bañuls Arias, primer autor del artículo e investigador predoctoral del proyecto.
Los ‘Mapas de Tiempo Subjetivo’, la clave del sistema
Para conseguir este comportamiento, el equipo ha desarrollado los denominados Mapas de Tiempo Subjetivo, una nueva representación del entorno que permite al robot aprender qué frecuencia de decisión resulta más adecuada en cada situación.
Gracias a esta tecnología, el robot puede reaccionar de forma inmediata cuando detecta escenarios complejos y espaciar sus decisiones cuando el entorno es favorable, mejorando la navegación autónoma, la precisión, la seguridad y la eficiencia energética y computacional.
El sistema mejora incluso cuando existen errores o retrasos
Los resultados más recientes de esta investigación han sido publicados en la revista científica Computer Modeling in Engineering & Sciences, donde los investigadores demuestran que este enfoque mantiene un alto rendimiento incluso cuando el robot trabaja con incertidumbres en su localización o cuando existen retrasos en las comunicaciones.
Esta capacidad resulta especialmente relevante para aplicaciones reales, donde las condiciones rara vez son perfectas y los sistemas deben adaptarse continuamente a cambios inesperados.
Ciencia abierta para acelerar el desarrollo de la robótica
Además de su aportación científica, el proyecto TYRELL apuesta por la ciencia abierta. El equipo ha puesto a disposición de la comunidad bibliotecas de software, simuladores y conjuntos de datos experimentales para facilitar que otros grupos puedan reproducir, validar y ampliar los resultados obtenidos.
Aplicaciones en logística, agricultura o rescate
El proyecto pretende comprender cómo la dimensión temporal puede mejorar el aprendizaje tanto de robots móviles como de brazos robóticos, una tecnología con aplicaciones potenciales en logística, agricultura de precisión, inspección industrial, robótica de servicios y misiones de búsqueda y rescate.
Esta línea de investigación persigue desarrollar una nueva generación de robots inteligentes capaces de adaptar continuamente su comportamiento a las condiciones cambiantes del entorno, optimizando el uso de los recursos de cálculo y aumentando su autonomía en escenarios reales.