Un coche autónomo puede detectar un vehículo que circula delante, un peatón en la acera, un semáforo, un cono de tráfico o incluso un coche aparcado. Pero verlo todo no significa que todo sea igual de importante. Para tomar una decisión de conducción, algunos objetos son fundamentales y otros apenas tienen influencia.
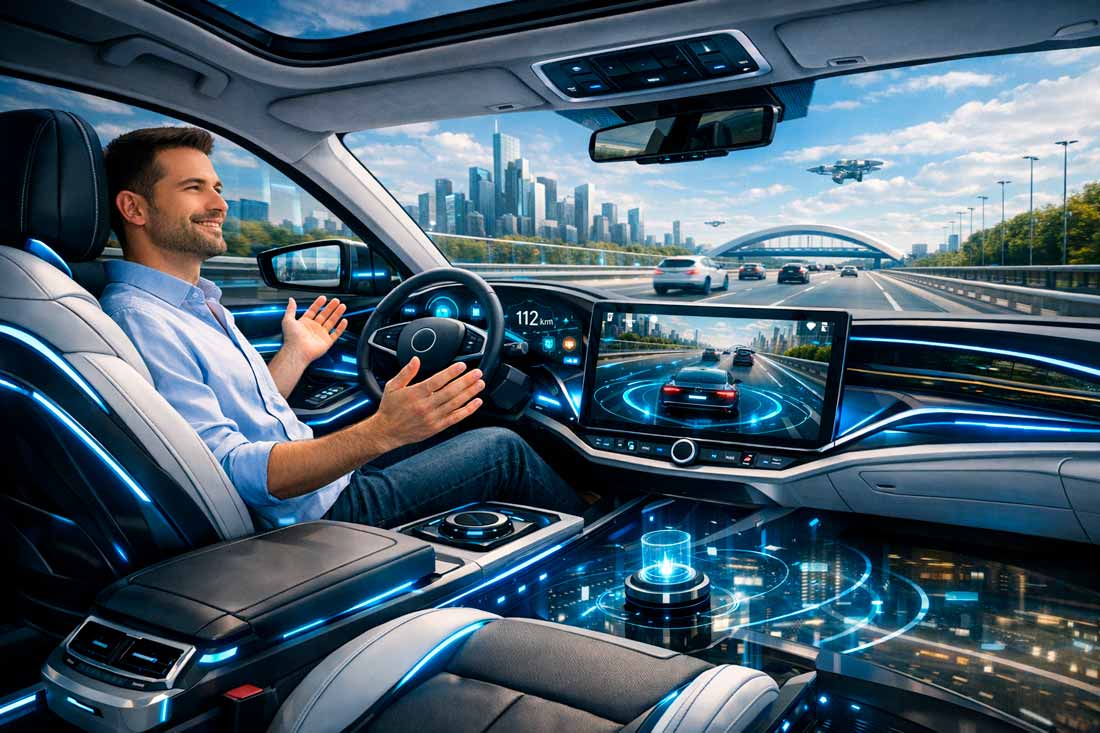
Ahora, un investigador de la Universidad Miguel Hernández de Elche (UMH) ha desarrollado un modelo de inteligencia artificial capaz de determinar, en tiempo real, qué objetos son realmente relevantes para un vehículo autónomo. El sistema podría ayudar a estos vehículos a tomar decisiones de manera más eficiente y, además, reducir la cantidad de información que necesitan intercambiar entre ellos.
El trabajo ha sido desarrollado por Luca Lusvarghi, investigador del Instituto de Investigación en Ingeniería (I3E) de la UMH, bajo la supervisión del catedrático Javier Gozálvez.
Los vehículos autónomos utilizan sistemas de percepción muy complejos para interpretar lo que sucede a su alrededor. Cámaras, sensores LiDAR y radares generan continuamente grandes cantidades de información que después debe ser procesada para detectar y clasificar los elementos presentes en la carretera. El problema es que no todo lo que detecta un coche tiene la misma importancia para conducir.
Un vehículo que circula justo delante puede ser decisivo para determinar una maniobra. Un peatón que se aproxima a un paso de cebra también. En cambio, otro objeto situado lejos y sin ninguna posibilidad de afectar a la trayectoria puede tener una importancia mucho menor. La propuesta de los investigadores de la UMH consiste precisamente en enseñar a la inteligencia artificial a distinguir entre ambos casos.
Una IA que pregunta qué objeto importa para conducir
Hasta ahora, los sistemas utilizados para identificar y priorizar objetos en escenarios de conducción autónoma se habían basado principalmente en técnicas convencionales de inteligencia artificial o en grandes cantidades de anotaciones realizadas manualmente.
El nuevo modelo aborda el problema desde otra perspectiva: el aprendizaje causal.
En lugar de decidir que un objeto es importante basándose únicamente en características indirectas, el sistema analiza directamente cuánto influye ese objeto en las decisiones que debe tomar el vehículo.
La diferencia es importante. No se trata simplemente de reconocer que delante hay un coche, un peatón o un semáforo, sino de determinar qué papel desempeña cada uno en la conducción en ese momento.
“Comprender la relevancia de los objetos permite a un vehículo autónomo centrarse en aquellos que realmente importan y optimizar en gran medida el uso de los recursos computacionales, especialmente en escenarios urbanos de alta densidad, donde el número de objetos detectados puede ser muy elevado”, explica Luca Lusvarghi.
En una ciudad, la cantidad de información que recibe un vehículo puede crecer rápidamente. Hay coches circulando y estacionados, peatones, bicicletas, señales, semáforos, obstáculos y numerosos elementos del entorno. Procesarlos todos con la misma intensidad supone un esfuerzo considerable para el sistema informático del vehículo.
Si la IA consigue determinar cuáles son relevantes, el coche puede concentrar sus recursos computacionales en lo que realmente importa.
Esto puede traducirse en decisiones más eficaces, menor carga para el hardware y un menor consumo energético.
Los coches autónomos podrían aprender de cómo conducimos los humanos
La idea tiene además un paralelismo con algo que hacemos continuamente al conducir. Cuando una persona se pone al volante, su campo visual contiene mucha más información de la que necesita para tomar cada decisión. Un conductor puede ver varios vehículos, peatones, edificios, señales, árboles o coches estacionados, pero no analiza todos esos elementos con la misma atención.
“Cuando conducimos, también detectamos (mejor dicho, vemos) un gran número de usuarios de la vía: no solo los vehículos que tenemos delante, sino también peatones en la acera o vehículos estacionados. Sin embargo, para conducir nos centramos únicamente en una parte de toda esta información, como puede ser el vehículo que tenemos delante”, explica el investigador.
El modelo desarrollado por la UMH pretende trasladar precisamente esta capacidad de seleccionar la información relevante a los sistemas de conducción autónoma. Pero sus aplicaciones no se quedan dentro del propio vehículo.
Menos datos entre coches y redes capaces de soportar más vehículos
Los vehículos conectados pueden compartir información entre ellos para mejorar su conocimiento del entorno. Por ejemplo, un coche puede transmitir a otro lo que ha detectado en una zona que el segundo vehículo todavía no puede observar.
El problema es que enviar continuamente todos los objetos detectados genera un volumen elevado de datos. Si cada vehículo transmite toda la información disponible sin tener en cuenta qué resulta útil para los demás, las redes de comunicación pueden saturarse con mayor facilidad.
Aquí vuelve a entrar en juego la relevancia de los objetos.
“Los seres humanos identificamos y comunicamos de forma natural únicamente la información más relevante para transmitir un determinado mensaje, minimizando así nuestros esfuerzos de comunicación. Nuestros modelos de IA permiten a los vehículos conectados y autónomos comunicarse de una manera similar, seleccionando y transmitiendo cuidadosamente únicamente los objetos que son relevantes para los vehículos receptores”, señala Lusvarghi.
Los resultados del estudio muestran que este enfoque puede reducir hasta 2,8 veces la cantidad de datos intercambiados entre vehículos conectados y autónomos respecto a los métodos que transmiten todos los objetos detectados sin considerar su relevancia para el receptor.
La consecuencia puede ser especialmente importante cuando aumente el número de vehículos conectados en las carreteras. Según los investigadores, los modelos propuestos podrían permitir que las redes de comunicación soporten hasta cuatro veces más vehículos conectados y autónomos.
No se trata, por tanto, únicamente de conseguir que un coche autónomo procese mejor lo que tiene delante. La tecnología podría afectar a todo el sistema de comunicación que permitirá a los vehículos compartir información entre sí.
Hacia una conducción autónoma más eficiente
La investigación de la UMH plantea así una idea sencilla con implicaciones importantes: un vehículo autónomo no necesita procesar y comunicar todo lo que ve con la misma intensidad.
Aprender a distinguir lo importante de lo secundario puede ahorrar recursos dentro del propio vehículo y reducir el volumen de información que circula entre ellos.
“La identificación de los objetos relevantes puede tener un impacto en todo el ecosistema de la conducción conectada y autónoma, desde ayudar a un vehículo a centrarse en lo que realmente importa para la conducción hasta aumentar el número de vehículos que puede soportar una red de comunicación. Creemos que estos modelos de estimación de la relevancia pueden abrir el camino hacia una nueva generación de vehículos conectados y autónomos más eficientes y escalables”, concluye Lusvarghi.
El objetivo final no es que los coches autónomos vean menos, sino que sepan mejor dónde poner su atención. Una diferencia que puede resultar decisiva cuando las carreteras estén pobladas por miles de vehículos capaces de observar, decidir y comunicarse entre sí al mismo tiempo.