La exploración espacial de Marte y la Luna comienza mucho antes de abandonar la Tierra. Los entornos desérticos, agrestes y llenos de obstáculos de nuestro planeta se han convertido en el escenario ideal para poner a prueba la tecnología que protagonizará las próximas misiones. En este contexto, la simulación de superficies extraterrestres resulta clave para avanzar en el desarrollo de sistemas más precisos y eficientes.
Inteligencia artificial aplicada a la reconstrucción 3D del terreno
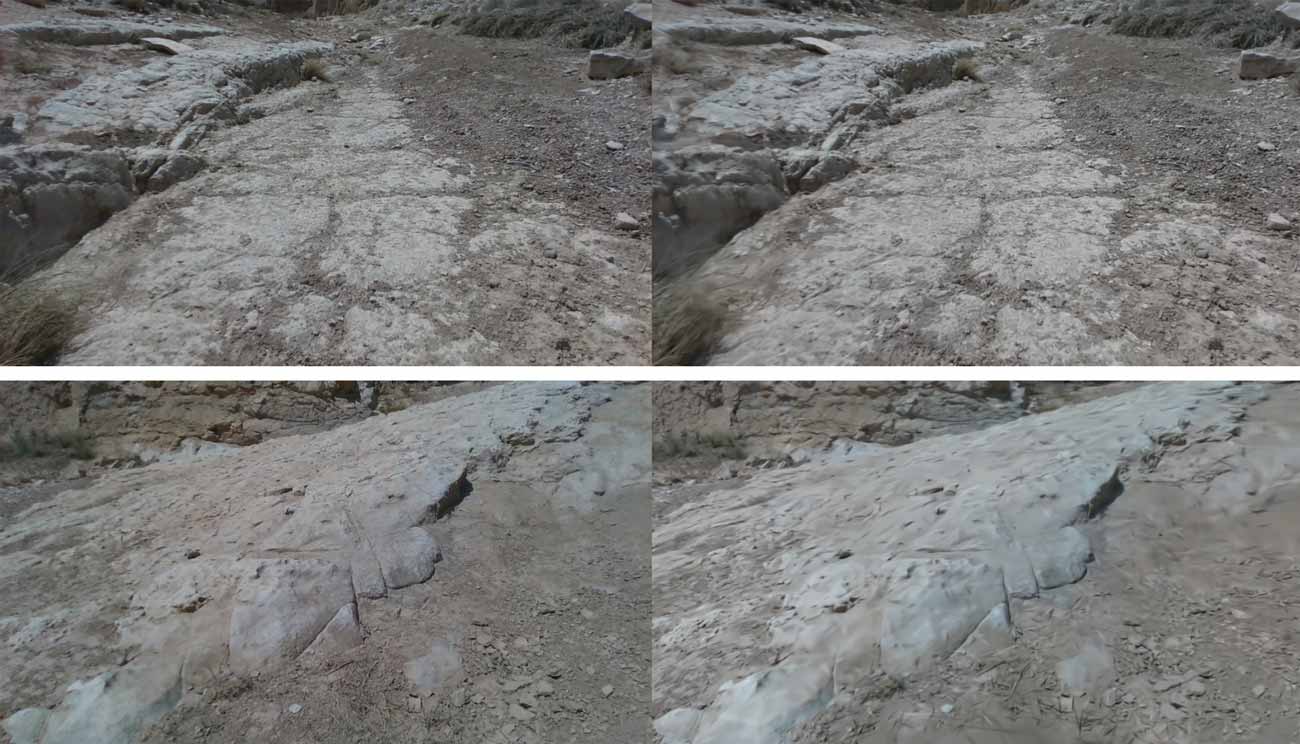
Con ese objetivo, el equipo del Laboratorio de Robótica Espacial de la Universidad de Málaga (UMA) se desplazó a las Bardenas Reales, en Navarra, un enclave que destaca por sus condiciones extremas y su similitud con paisajes marcianos. Allí recopiló un conjunto de datos fundamental para desarrollar un sistema de inteligencia artificial aplicada a la exploración espacial, capaz de reconstruir el terreno en tres dimensiones a partir de la información y las imágenes captadas por los sensores de los vehículos.
El nivel de detalle que alcanza esta reconstrucción 3D del terreno permite a los geólogos espaciales analizar la superficie y planificar con mayor precisión futuras misiones. La calidad es tan elevada que, en muchos casos, resulta difícil distinguir el modelo generado de una fotografía real tomada por el propio rover, lo que supone un avance significativo en el campo de la visión artificial y modelado tridimensional.
Innovación en tecnología espacial y modelado tridimensional
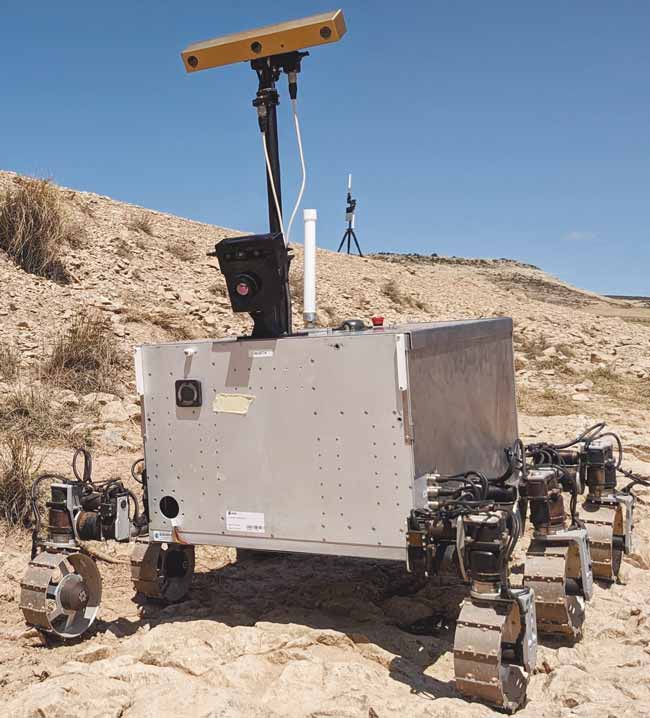
El sistema, desarrollado por el grupo liderado por Carlos Pérez del Pulgar, introduce mejoras clave frente a otras soluciones de tecnología espacial. Es más preciso, más sencillo y requiere menos información, ya que funciona únicamente con la secuencia de imágenes recogidas por los vehículos. Además, se apoya en herramientas habituales en la reconstrucción virtual en 3D, lo que facilita su implementación y evolución.
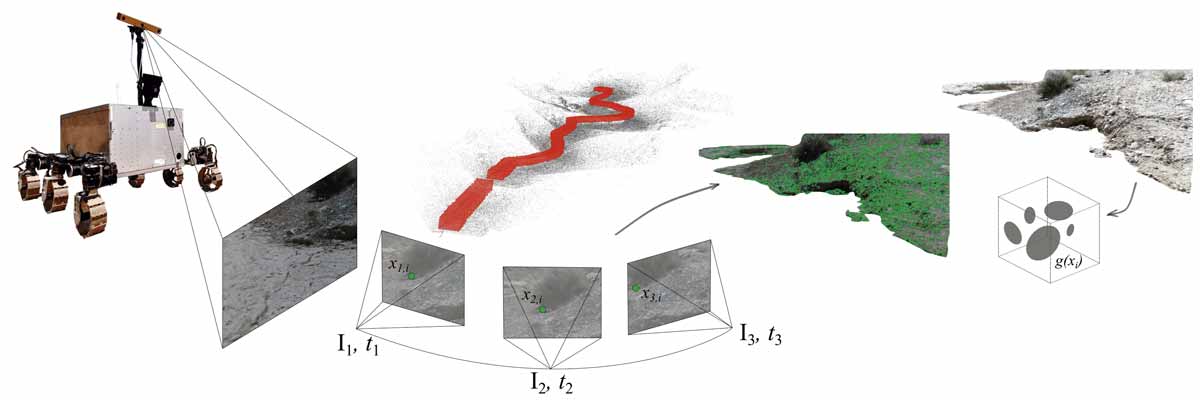
Según explica el propio investigador, se trata de una técnica innovadora basada exclusivamente en imágenes. «El único requisito es que las fotografías se capturen a corta distancia entre sí, trabajando con secuencias tomadas cada pocos centímetros. A partir de ahí, el modelo de inteligencia artificial reconstruye la escena en tres dimensiones identificando coincidencias entre las imágenes disponibles», afirma.
Campos de radiancia y dispersión gaussiana en la exploración de Marte
La clave de este enfoque reside en los campos de radiancia, una técnica avanzada que no solo representa la geometría de la escena, sino también la interacción de la luz con cada punto del espacio. Esto permite capturar no solo la forma, sino también aspectos como colores, sombras y reflejos, generando modelos tridimensionales mucho más realistas, un aspecto esencial en la exploración de Marte con rovers.
A este planteamiento se suma la dispersión gaussiana, una metodología que evita el uso de redes neuronales complejas. En su lugar, el sistema describe la escena como un conjunto de pequeñas nubes tridimensionales con propiedades específicas de color, tamaño y transparencia. Estas unidades se combinan para crear una representación coherente del entorno, optimizando el proceso de reconstrucción.
Ventajas frente a sistemas tradicionales de rovers
A diferencia de los sistemas tradicionales basados en cámaras estéreo, que solo permiten reconstruir el entorno inmediato del rover, «esta tecnología recrea todo el recorrido del vehículo. Esto supone un salto cualitativo en la cartografía espacial y análisis del terreno extraterrestre, ampliando las posibilidades de estudio y exploración», explica Carlos Pérez del Pulgar.
Resultados y eficiencia del sistema de inteligencia artificial
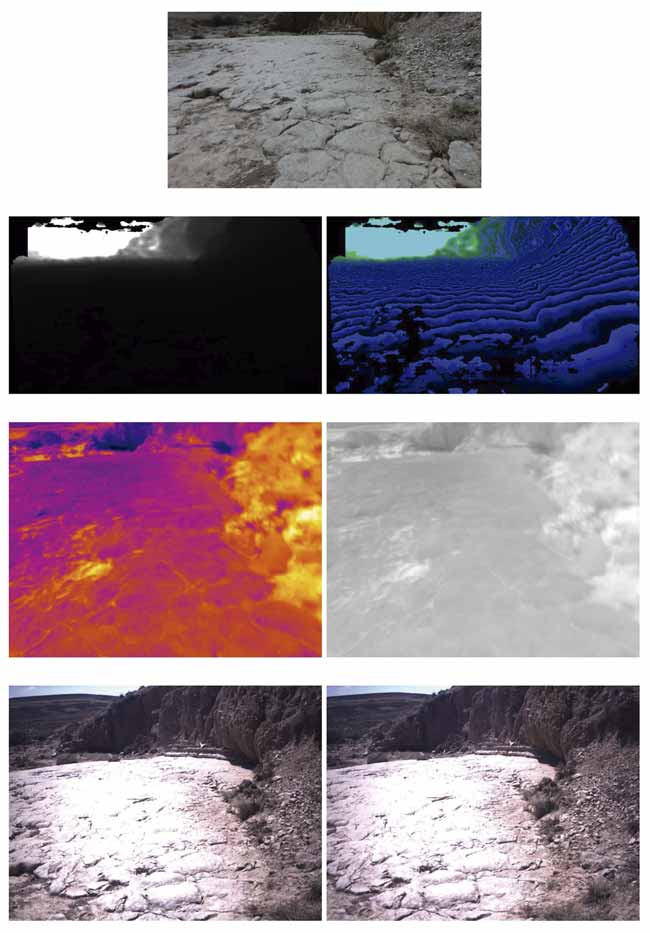
Los resultados obtenidos son prometedores. El sistema no solo genera modelos coherentes y visualmente precisos, sino que también mejora la eficiencia del proceso. Al incorporar datos de navegación del rover, el equipo ha conseguido reducir significativamente el tiempo necesario para emparejar imágenes y construir el modelo inicial, logrando un sistema más rápido y robusto frente a entornos complejos.
Retos de la reconstrucción 3D en exploración espacial
A pesar de los avances, aún existen desafíos importantes. El principal es el coste computacional, ya que el procesamiento sigue requiriendo una elevada capacidad de cálculo, lo que obliga a realizarlo en la Tierra. Además, la precisión del sistema depende de una fase inicial de reconstrucción geométrica, lo que puede afectar al resultado final si no se ejecuta correctamente.
Aplicaciones en la Tierra y futuro de la exploración espacial
Más allá de su aplicación en la exploración espacial, esta tecnología también tiene un gran potencial en la Tierra. Ya se ha utilizado para analizar territorios mediante imágenes captadas por drones, abriendo nuevas oportunidades en sectores como la cartografía, la ingeniería o la gestión del territorio.
Este avance se suma a la creciente innovación en inteligencia artificial y exploración espacial, acercándonos a un futuro en el que la presencia humana en Marte podría dejar de ser una idea lejana para convertirse en una realidad tangible.