Un equipo internacional con participación de investigadores de la Universidad de Málaga (UMA) y del Politécnico de Turín ha desarrollado CAVERS, un conjunto de datos de más de 335 GB para mejorar la navegación de robots autónomos en cuevas naturales. La información se ha recopilado en la Cueva de la Victoria, situada en Rincón de la Victoria (Málaga), y permitirá desarrollar y evaluar sistemas capaces de orientarse en entornos subterráneos complejos.
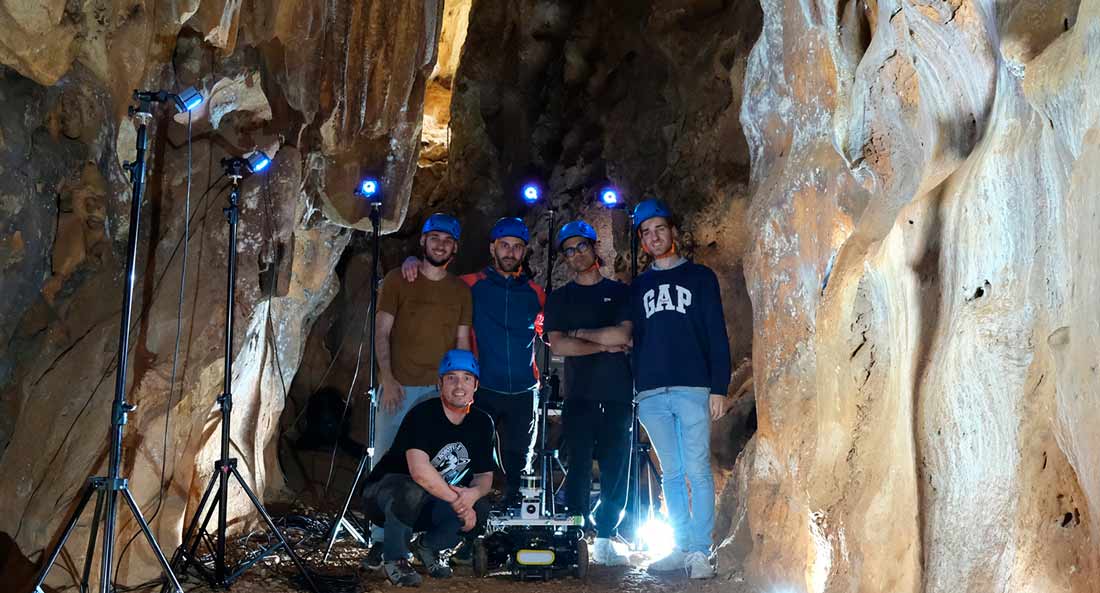
El proyecto aborda algunos de los principales obstáculos a los que se enfrentan los robots autónomos durante la exploración de cuevas cársticas, como la oscuridad total, las geometrías irregulares, los pasadizos estrechos y las superficies húmedas que reflejan la luz y dificultan la percepción del entorno.
CAVERS: datos para mejorar la navegación autónoma de los robots
CAVERS reúne información multimodal destinada a facilitar el desarrollo de algoritmos de localización y cartografía simultáneas (SLAM). Estas técnicas permiten a un robot estimar su posición mientras construye un mapa del espacio por el que se desplaza.
El conjunto de datos se ha diseñado para probar y evaluar estos algoritmos en condiciones reales de exploración subterránea, donde las características del terreno y la ausencia de luz plantean importantes dificultades para los sistemas de navegación.
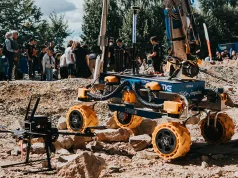
Para recopilar la información, los investigadores equiparon un rover terrestre, denominado DIABLO, y un soporte manual con sensores LiDAR, cámaras térmicas infrarrojas, cámaras de profundidad RGB-D y unidades de medición inercial (IMU). La combinación de estos dispositivos permite registrar diferentes características del entorno y los movimientos de los equipos durante la exploración.
Una trayectoria de referencia con precisión milimétrica
Uno de los elementos destacados del proyecto es la instalación de un sistema de captura de movimiento OptiTrack en el interior de la Cueva de la Victoria. Este dispositivo, compuesto por diez cámaras infrarrojas, permitió registrar la trayectoria real de los equipos con precisión milimétrica y una frecuencia de 120 Hz.
Esta referencia sirve para comparar las posiciones calculadas por los algoritmos de navegación con las posiciones registradas por el sistema de captura de movimiento. De este modo, los investigadores pueden evaluar con mayor precisión el funcionamiento de los métodos de localización y cartografía en un entorno subterráneo natural.
Datos de acceso abierto para la comunidad científica
Los datos recopilados por el equipo se han puesto a disposición de la comunidad científica mediante repositorios de acceso libre. Su publicación busca facilitar la investigación y la comparación de algoritmos, así como contribuir a mejorar la capacidad de los robots para desplazarse de forma autónoma por cuevas y otros espacios subterráneos de elevada complejidad.
Según explica el profesor de la Universidad de Málaga Carlos Pérez del Pulgar, integrante del equipo investigador y miembro del Laboratorio de Robótica Espacial de la UMA, la iniciativa permite compartir con otros investigadores información obtenida directamente en una cueva natural para estudiar y mejorar la navegación robótica.
Colaboración científica y proyectos que han hecho posible CAVERS
El desarrollo y la publicación del trabajo han contado con la colaboración y financiación de diferentes proyectos e instituciones. Entre ellos figura el Proyecto INSIGHT, financiado por el Ministerio de Ciencia, Innovación y Universidades de España, la Agencia Estatal de Investigación y el Fondo Europeo de Desarrollo Regional de la Unión Europea.
Otra colaboración relevante ha sido el proyecto de actividad arqueológica en las cuevas de la Victoria e Higuerón Tesoro, en Rincón de la Victoria, centrado en el estudio del arte rupestre y la realización de sondeos geoarqueológicos. Esta iniciativa permitió obtener la autorización para acceder a la cueva y utilizar sus instalaciones durante los trabajos de investigación.
La Consejería de Cultura de la Junta de Andalucía y el Ayuntamiento de Rincón de la Victoria también han autorizado los estudios que han hecho posible CAVERS. La dirección del proyecto arqueológico ha estado a cargo de María del Mar Espejo Herrerías, con la colaboración de Pedro Cantalejo Duarte y Pedro Cantalejo Espejo.
La combinación de investigación robótica, instrumentación avanzada y colaboración arqueológica ha permitido obtener un conjunto de datos de referencia en un entorno natural exigente, con potencial para impulsar el desarrollo y la evaluación de tecnologías de exploración autónoma.