La Universidad de Burgos participa en el proyecto europeo MANiBOT, una iniciativa internacional que reúne a universidades, empresas y centros de investigación de varios países con el objetivo de desarrollar una nueva generación de robots capaces de manipular objetos de forma flexible, acercando sus capacidades a las que emplean las personas en su vida cotidiana.
El proyecto tiene como objetivo mejorar las capacidades físicas y cognitivas de los robots para que puedan desenvolverse en entornos reales y dinámicos, como supermercados o aeropuertos, manipulando objetos diversos incluso cuando no disponen de información previa sobre sus características.
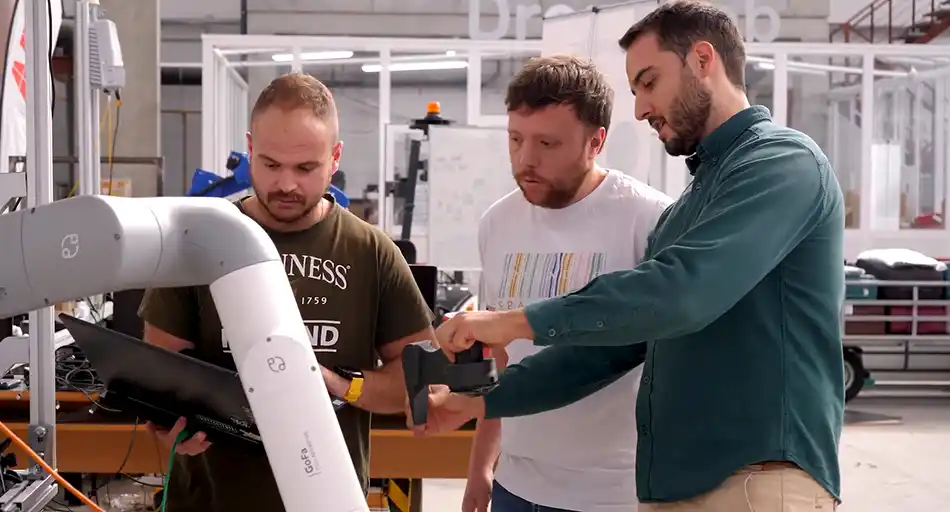
El equipo de la UBU ha terminado el diseño e integración de una plataforma móvil con tecnología de la empresa ABB y equipada con dos brazos robóticos. El sistema combina navegación autónoma, percepción, inteligencia artificial y control robótico para realizar tareas complejas de manipulación de forma segura y eficiente.
Los avances desarrollados en MANiBOT están orientados especialmente a dos sectores con gran potencial de aplicación. Por un lado, el ámbito del comercio minorista o ‘retail’, donde los robots podrían encargarse de tareas de manipulación y reposición de productos. Por otro, elsector aeroportuario, en el que estas tecnologías pueden aplicarse a la manipulación y gestión de equipajes en entornos complejos y dinámicos.
Tras la puesta a punto y las pruebas realizadas en la Universidad de Burgos, el robot bimanual creado al amparo del proyecto MANiBOT, el siguiente paso consiste en llevar a cabo pruebas en entornos reales por parte de los colaboradores europeos: en supermercados LiDL en Alemania y Masoutis en Grecia, así como en el aeropuerto de Tesalónica.
Laboratorio de Robótica en la UBU
Para validar estas tecnologías, el grupo de investigación ARCO (Control, Automatización, Robótica y Optimización) ha desarrollado en elLaboratorio de Robótica un entorno experimental que reproduce situaciones reales mediante sistemas de almacenamiento, cintas transportadoras y diferentes espacios de trabajo donde se evalúan las prestaciones de la plataforma robótica. Estas instalaciones han permitido el funcionamiento de los desarrollos más allá de la simulación y acercarlos progresivamente a aplicaciones industriales reales.
Según explica el investigador Mario Peñacoba Yagüe, el propósito final del proyecto es avanzar desde los robots especializados en tareas concretas hacia sistemas mucho más autónomos, flexibles y capaces de desenvolverse en escenarios reales. La participación de la Universidad de Burgos permite, además, trasladar estos avances al tejido empresarial de Burgos y Castilla y León, favoreciendo el desarrollo de nuevas soluciones de automatización, el fortalecimiento de la competitividad industrial y la generación de nuevas capacidades tecnológicas y profesionales.